Fahrtenerkennung
Die Fahrterkennung entscheidet, wann aus den Positionsdaten eine Fahrt wird und wann das Fahrzeug steht. Alle Fahrten- und Stoppberichte beruhen auf diesen Einstellungen.
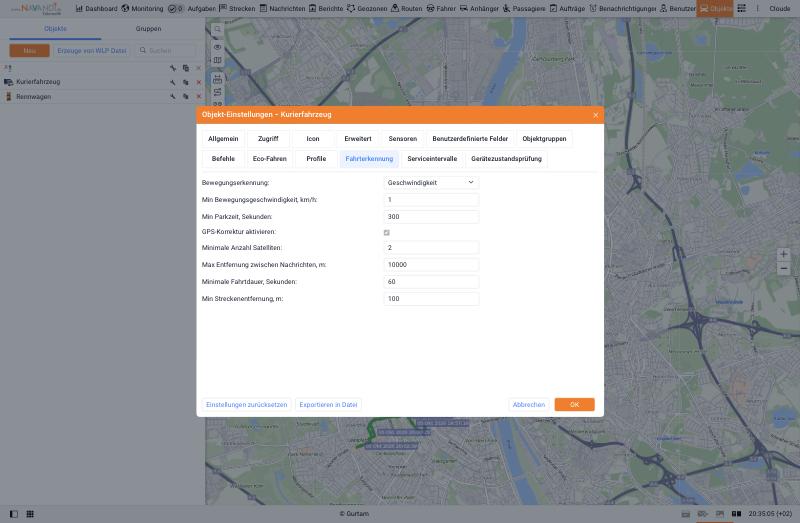
| Einstellung | Bedeutung |
|---|---|
| Bewegungserkennung | Womit Bewegung erkannt wird, zum Beispiel über die Geschwindigkeit. |
| Min. Bewegungsgeschwindigkeit, km/h | Ab dieser Geschwindigkeit gilt das Fahrzeug als in Bewegung. |
| Min. Parkzeit, Sekunden | So lange muss das Fahrzeug stehen, damit ein Stopp gezählt wird. |
| GPS-Korrektur aktivieren | Gleicht kleine Positionssprünge im Stand aus, damit keine Scheinfahrten entstehen. |
| Minimale Anzahl Satelliten | Positionen mit weniger Satelliten werden verworfen. |
| Max. Entfernung zwischen Nachrichten, m | Größere Sprünge werden als Ausreißer behandelt. |
| Minimale Fahrtdauer, Sekunden | Kürzere Fahrten werden nicht gezählt. |
| Min. Streckenentfernung, m | Kürzere Strecken werden nicht als Fahrt gezählt. |
TippWerden zu viele kurze Fahrten gemeldet, erhöhen Sie Minimale Fahrtdauer oder Streckenentfernung. Fehlen Stopps im Bericht, verkleinern Sie die Min. Parkzeit.